Viridis A
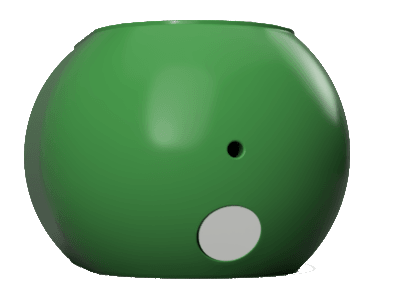
Fonctionnement plus silencieux et autonomie accrue. Pour les missions longues.
- Profondeur max.
- 10 m
- Propulsion
- Volant d'inertie V2
- Longueur
- ~250 mm
- Usage
- Missions longues
Construisez votre propre sous-marin.
01pourquoi Viridis
Un sous-marin que peut construire quiconque a une imprimante et de la patience.
Modèles, schémas et firmware librement téléchargeables. Sans inscription.
Coque et pièces internes sortent d’une imprimante courante. PETG, 20 %.
Tuyères intégrées à la coque au lieu d’hélices externes. Rien ne dépasse.
Étanchéité validée en caisson, déplacement en bassin TechTower.
Les pièces coûtent une fraction d'un ROV fini. Rien de spécial à trouver.
Documentation à trois niveaux de détail — du principe à la construction.
02variantes
La coque et l'électronique sont communes. La propulsion diffère — et avec elle l'usage de chaque variante.
Fonctionnement plus silencieux et autonomie accrue. Pour les missions longues.
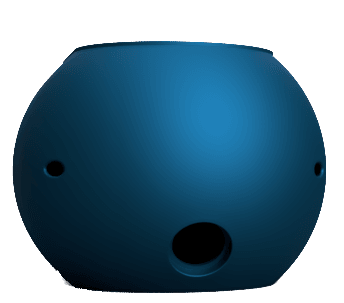
Réaction plus rapide et meilleure manœuvrabilité sur place.
03comment ça marche
Les quatre principes sur lesquels repose tout le mouvement. Sans hélice externe.
Le ballast se remplit d'eau. La densité augmente et le sous-marin descend à la profondeur ciblée.
Les tuyères repoussent l'eau vers l'arrière. La réaction fait avancer le sous-marin, sans hélice externe.
Les tuyères gauche et droite poussent différemment, ce qui fait tourner la coque de manière fluide.
La pompe haute pression vide le ballast. Le sous-marin s’allège et remonte à la surface.
04spécifications
Paramètres des deux variantes. Les valeurs mises en évidence diffèrent.
| Paramètre | Viridis A | Viridis B |
|---|---|---|
| Longueur | ~250 mm | ~250 mm |
| Poids· | ~5 kg | ~4 kg |
| Matériau | PETG | PETG |
| Temps d'impression· | ~20 h | ~22 h |
| Profondeur max. | 10 m | 10 m |
| Propulsion· | Volant d'inertie V2 | ROV 4× tuyères |
| Débit des tuyères· | 240 l/h | 120 l/h |
| Batterie | PB 12 V 0,8 Ah GETI | PB 12 V 0,8 Ah GETI |
| Électronique | Arduino Nano | Arduino Nano |
| Caméra | Oui | Oui |
05déroulement
Des premières esquisses à un sous-marin qui plonge et remonte.
06en action
Images des essais en bassin.
Première plongée
Le chargement vous connectera à youtube.com.
07comparaison
Comparaison avec un ROV du commerce de taille similaire.
| Paramètre | ROV classique | Viridis |
|---|---|---|
| Prix | 400 – 4 000 € | ~200 € |
| Licence | Propriétaire | Open source |
| Fabrication | Usine | Impression 3D |
| Pièces | Spéciales, chères | Standard |
| Propulsion | Hélices externes | Tuyères intégrées |
| Construit par | Entreprises | Étudiants |
| Code source | Indisponible | Sur GitHub |
| Documentation | Limitée | Complète et ouverte |
08galerie
Coupes et détails montrant comment le sous-marin est assemblé.
Compétitions
Photos après la première course
09open source
Modèles, schémas et firmware sont librement accessibles. Voici tout le processus.
10actualités
Avancement, essais et compétitions.
11soutien
Sans ces organisations, Viridis serait resté sur le papier.